火灾、地震、坍塌现场的环境特征,并非单一的“黑暗”,而是黑暗、浓烟、粉尘与高温的叠加。可见光完全失效,激光雷达受烟尘散射干扰,红外补光难以穿透浓烟。救援机器人进入现场后,常常面临“无法看清路径,也难以找到人”的困境。
而在这种环境下,人体与环境的温度差异反而成为最稳定的信号。热电堆阵列被动接收红外辐射,可穿透烟雾、粉尘与薄雾,在可见光彻底失效的场景中持续输出热场分布。对应急救援人形机器人而言,这是一双穿得过浓烟的感知之眼。
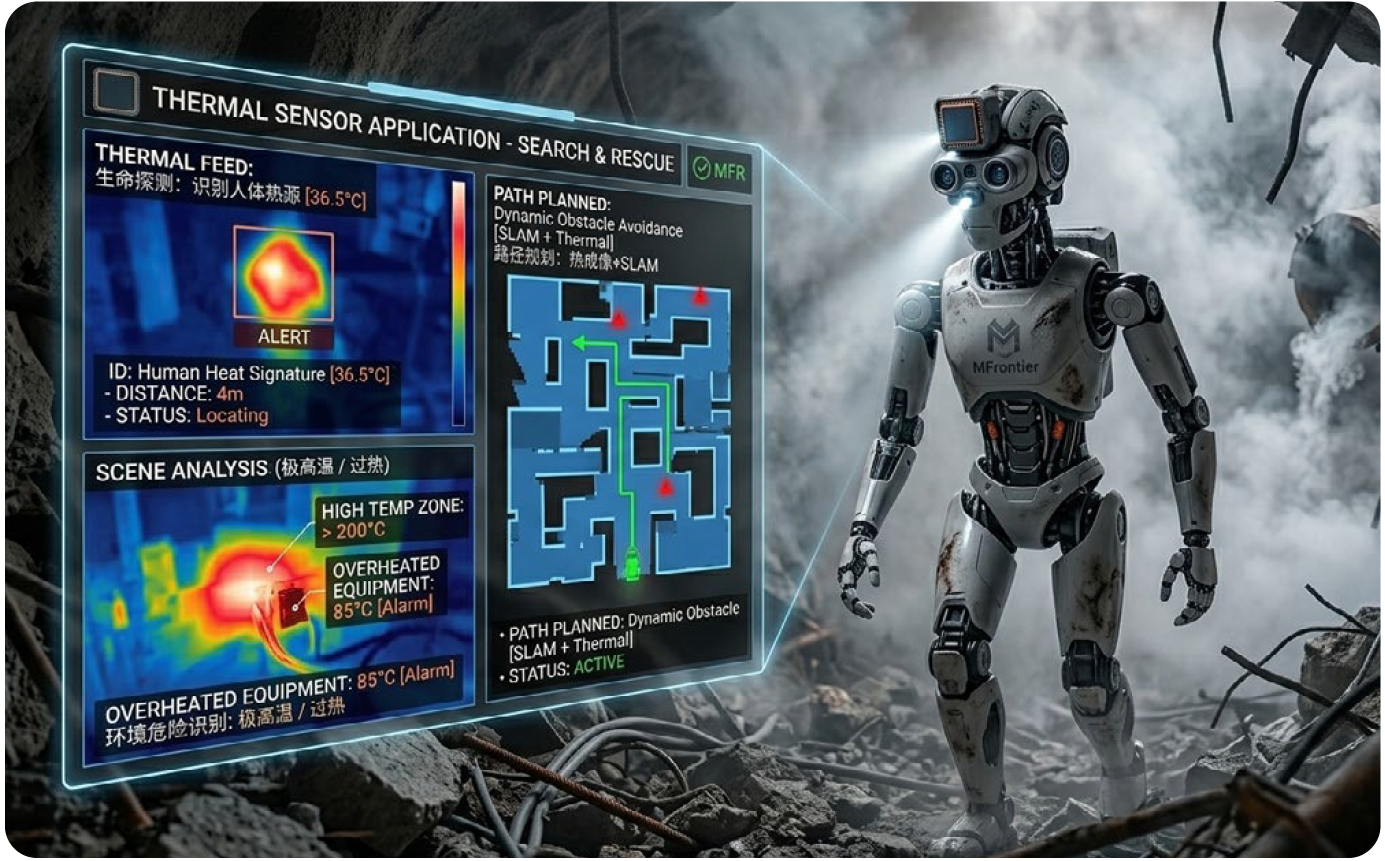
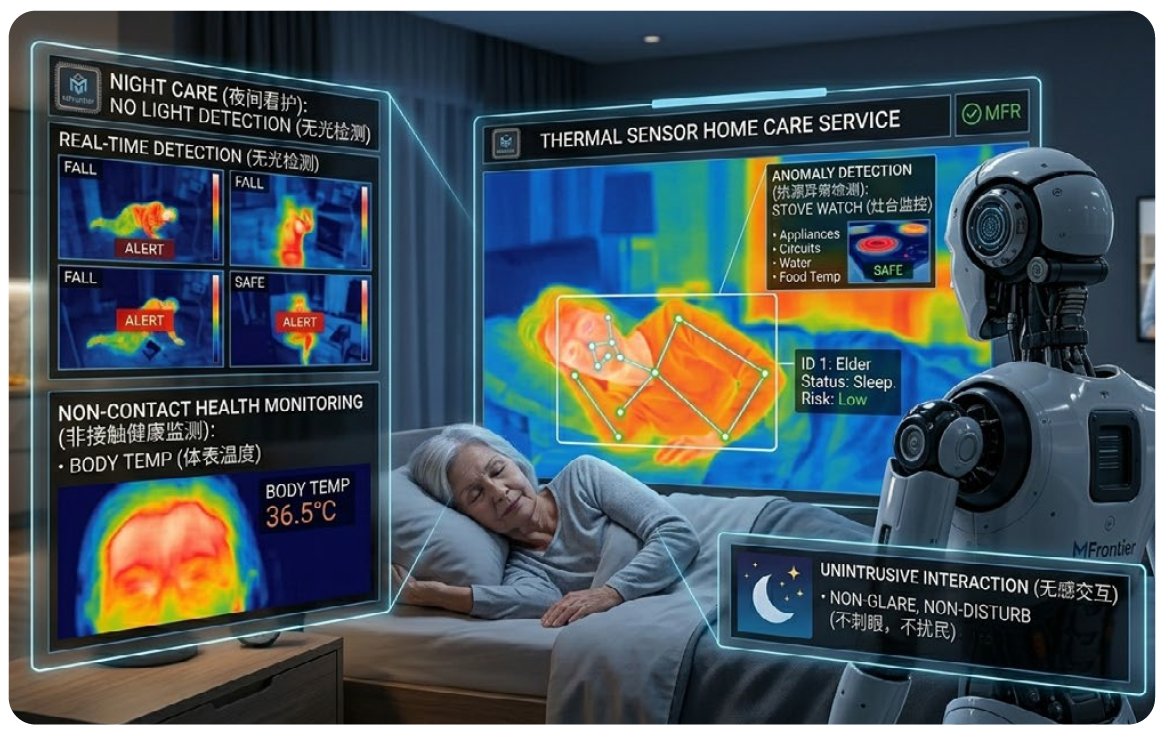
人体表面温度在36℃左右,与火场高温区域、常温废墟形成明显差异。热电堆阵列可在机器人行进过程中持续采集环境热场,识别人体热源并给出大致方位。在火灾浓烟、地震坍塌、地下空间事故中,这种非接触式生命探测能力可显著缩短搜索时间,将救援力量优先导向有人存在的区域。
救援机器人需要在高危环境中持续作业,现场的高温区域、明火、过热设备对机器人本体同样构成威胁。热电堆阵列可实时识别环境中的高温热源,帮助机器人规避危险区域,避免自身受损导致任务中断。在高温与浓烟环境下持续判断可通行区域,是完成救援任务的前提。
可见光失效时,机器人仍可通过热场分布识别通道轮廓、墙体边界与障碍物位置,与SLAM系统结合完成自主导航与避障。温度分布提供的环境结构信息,在浓烟与全黑条件下比可见光更稳定,也更适合作为路径决策的补充输入。
通过热场分布,机器人可粗略判断被困者的体位、是否仍有体表温度、是否存在局部异常高温(如出血、烧伤等情况)。这些信息不能替代专业医疗判断,但可为指挥端提供先期参考,辅助制定救援优先级。
全天候感知:不受光照影响,昼夜稳定工作
智能算法驱动:0—3m内可精准测人体/设备温度
复杂环境适应:可穿透烟雾、粉尘、薄雾,可见光完全失效的场景仍可工作
被动感知:不发射激光、不发射强光,对人无刺激、无伤害
应急救援现场,时间以生命计量。热电堆阵列为救援机器人补上的是在最恶劣环境下依然能够“找到人”的能力——不依赖光照,不依赖信号,只依赖热辐射。
分享